Technical Specifications 4 axes control, Ethernet interface, differential encoder input, analog command output, digital I/O, 24V DC power input.
Functional Features Linear and circular interpolation, electronic cam, position capture, home and limit management, motion fault alarm.
Application Scenarios Laser cutting, dispensing machines, automated inspection equipment, pick and place robots.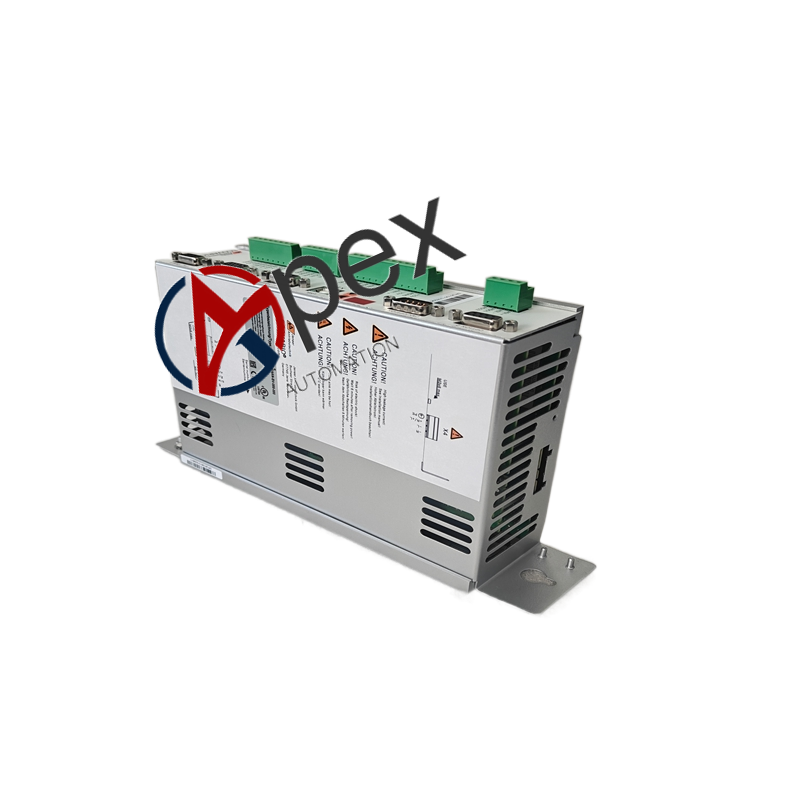
Performance Parameters High speed trajectory calculation, low following error, excellent repeat positioning accuracy.
Structural Characteristics Compact DIN rail mount unit, metal shielding casing, terminal blocks for field wiring and Ethernet port.
Working Principle Receives motion program from upper computer via Ethernet, generates motion commands, reads encoder feedback to maintain precise axis position control.
Installation Requirements Install on DIN rail, separate power and signal cables, use differential shielded encoder wiring.
Usage Notes Check network communication before running motion. Adjust servo gain parameters for mechanical load.
There are no reviews yet.