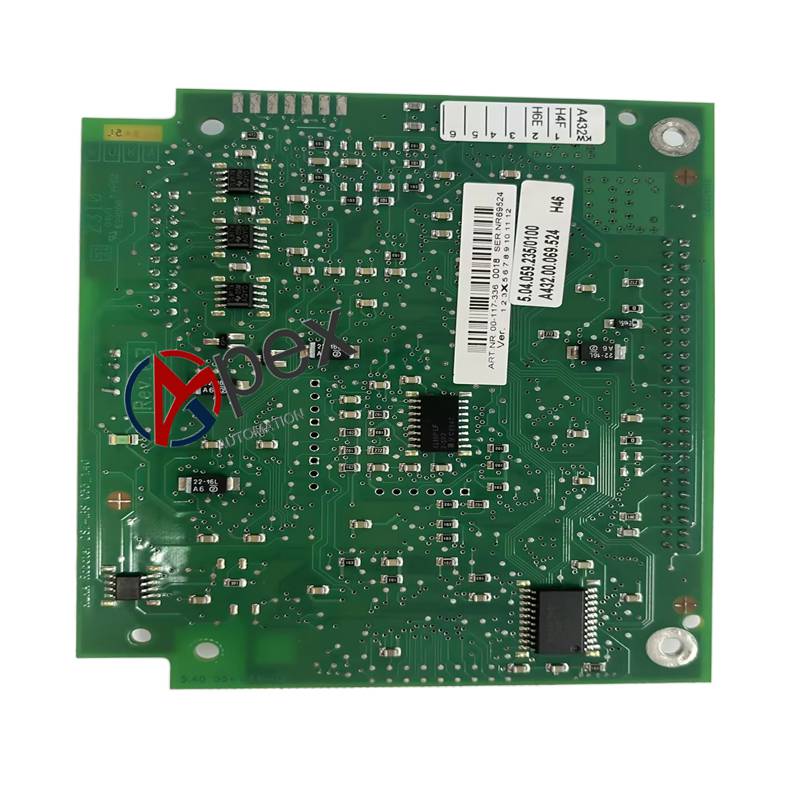
Technical Specifications Multi-axis motion control processor, encoder feedback interface, servo command output, backplane communication interface.
Functional Features Calculates robot joint position and speed, closes servo control loop, processes encoder feedback and monitors axis faults.
Application Scenarios ABB robot controller cabinet, multi-joint industrial robot motion control.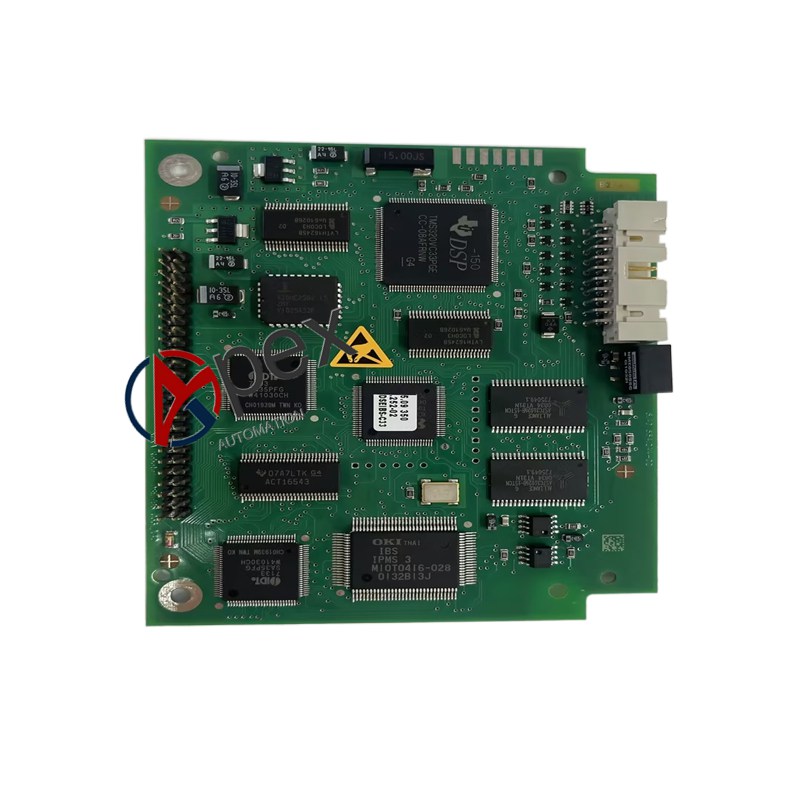
Performance Parameters High speed real-time calculation, high precision axis synchronization, built-in axis fault diagnosis.
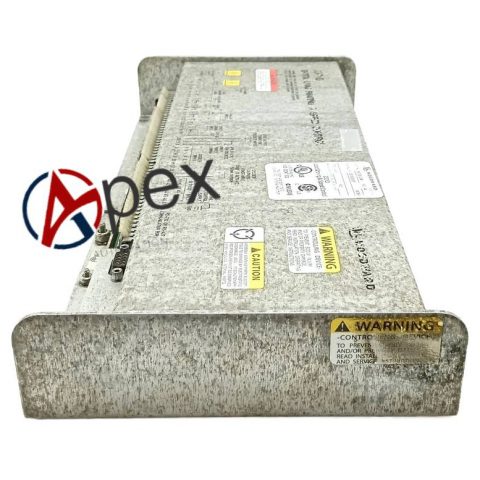
Structural Characteristics Plug-in rack board, metal shielding housing, backplane connector for system bus.
Working Principle Receives robot trajectory command from main controller, computes each joint servo command, reads encoder feedback to control robot axes.
Installation Requirements Insert into designated slot of robot controller rack, anti-static protection during handling.
There are no reviews yet.